프롬프트로 만든 세상 안을 실시간으로 걸어 다녀요… Odyssey-3 공개, 물리 벤치마크 영상→영상 66.1
Odyssey가 10월 8일 새 월드 모델 Odyssey-3를 내놨어요. 연구용 미리보기는 지금 열려 있어요. API 가격은 아직 공개되지 않았어요.
- Odyssey-3는 프롬프트(지시문)로 환경을 만들고, 사람이나 AI가 그 안에서 움직이거나 사건을 넣으면 다음 장면을 실시간으로 예측하는 월드 모델(세상이 어떻게 움직이는지 배운 AI)이에요. 미리보기는 1인칭·3인칭 이동과 카메라 따로 움직이기를 지원해요.
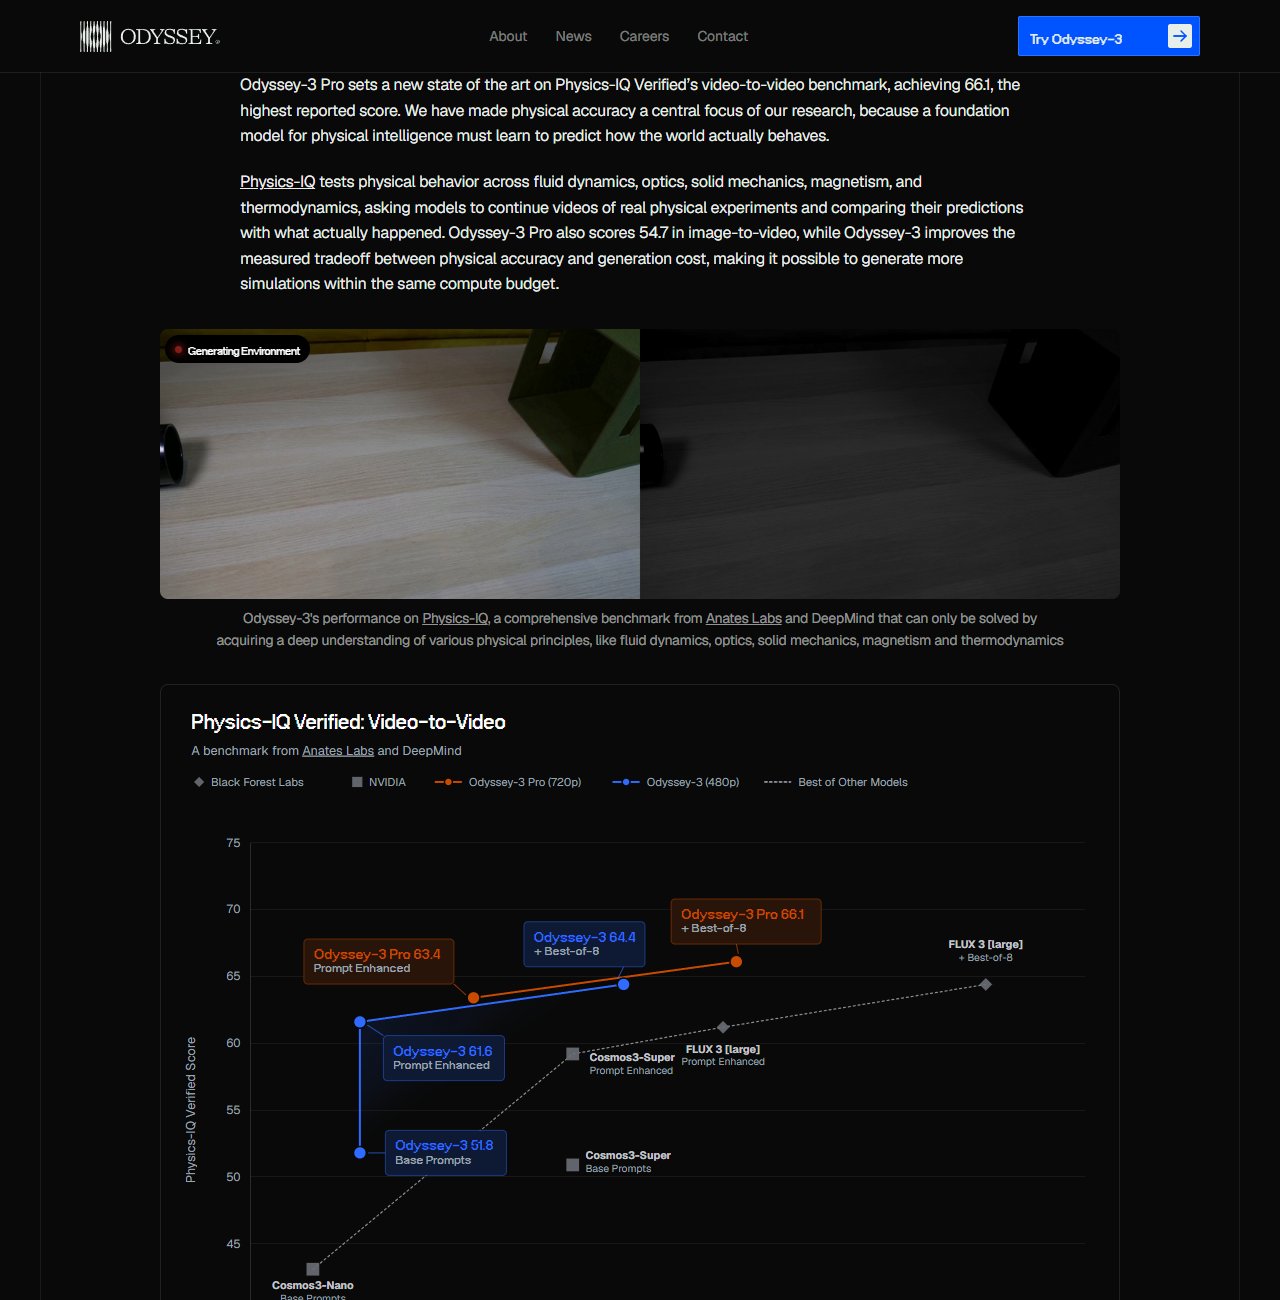
- Odyssey는 상위 모델 Odyssey-3 Pro가 물리 이해 벤치마크 Physics-IQ Verified의 영상→영상 부문에서 66.1로 지금까지 보고된 가장 높은 점수를 냈다고 밝혔어요. 이미지→영상 부문은 54.7이에요.
- 쓰임새는 로봇·휴머노이드·자율주행 개발 쪽이에요. 연구용 미리보기는 누구나 열어 볼 수 있지만, 개발에 붙여 쓰려면 Odyssey에 따로 연락해야 하고 가격은 원문에 없어요.
원문에 적은 데이터로 붙인 사례가 나와요. 로봇 팔은 수십 시간 분량의 시연 데이터, 실제 도로 주행은 20시간 분량의 주행 데이터로 정책(상황을 보고 행동을 정하는 부분)을 학습시켰다고 해요. 가진 데이터가 그 정도 규모라면 문의해 볼 근거가 돼요. 다만 API 문서와 가격은 아직 없어요.
미리보기에서 프롬프트로 장소를 만들고 1인칭·3인칭으로 돌아다니며, 도중에 사건을 넣어 반응을 볼 수 있어요. 벤치마크에 쓰인 해상도가 832×480(기본)·1280×720(Pro)이라 최종 영상 소재보다는 장소·동선 아이디어를 빠르게 훑는 용도에 맞아요.
Physics-IQ Verified는 물·빛·고체·자석·열 같은 실제 실험 영상을 이어 그리게 해서 실제 결과와 비교하는 벤치마크예요. 물이 쏟아지거나 물건이 부딪히는 컷이 중요한 작업이라면, 쓰는 모델이 이 순위표 어디에 있는지 한 번 찾아볼 만해요.
미리보기에서 해 볼 3단계
1) experience.odyssey.systems를 열고 대기 화면이 끝날 때까지 기다리기
2) 물리가 드러나는 장면을 프롬프트로 적기 (예: 나무 탁자 위에서 유리컵이 굴러 떨어지는 부엌)
3) 1인칭·3인칭으로 움직여 보고, 생성 도중에 사건을 하나 넣어 장면이 어떻게 이어지는지 보기
물이 쏟아지거나 물건이 떨어지는 장면처럼 물리가 어색하면 바로 티가 나는 컷을 기획할 때, 미리보기에서 비슷한 상황을 먼저 돌려 보고 움직임 참고용으로 써 보면 좋을 것 같아요. 다만 가격과 API가 공개되지 않아서 작업 흐름에 넣기는 아직 일러 보여요.
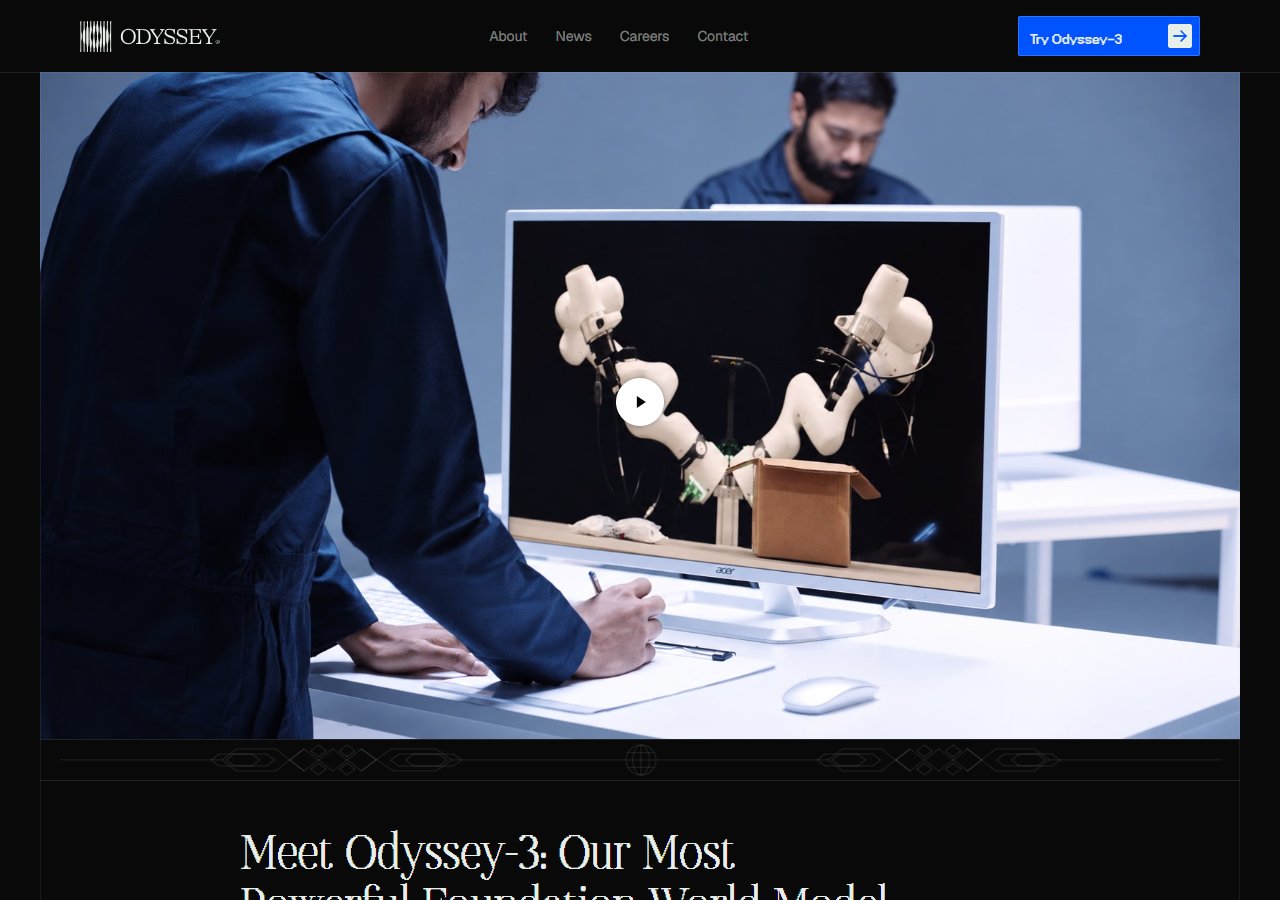
월드 모델 회사 Odyssey가 10월 8일 공식 블로그에 Odyssey-3를 공개했어요. 프롬프트로 환경을 만들면, 그 안에서 사람이나 AI 에이전트가 움직이거나 사건을 넣을 때마다 다음 장면을 실시간으로 예측해 보여 주는 모델이에요. 아래 숫자는 따로 적지 않으면 모두 Odyssey가 블로그에 적은 값이에요.
X 게시물 보기 · https://x.com/odysseyml/status/2108238378751967385
물리 벤치마크 점수
Physics-IQ Verified는 유체·광학·고체 역학·자기·열역학 실험 영상을 모델이 이어 그리게 하고 실제 결과와 비교하는 벤치마크예요. 영상→영상 부문에서 Odyssey-3 Pro(1280×720)는 프롬프트를 다듬은 조건에서 63.4, Best-of-8 조건에서 66.1이었어요. 기본 모델 Odyssey-3(832×480)는 기본 프롬프트 51.8, 다듬은 프롬프트 61.6, Best-of-8에서 64.4였어요. 이미지→영상 부문은 Pro가 54.7(Best-of-8)이에요.
WorldMark는 4개 중 3개 부문 1위
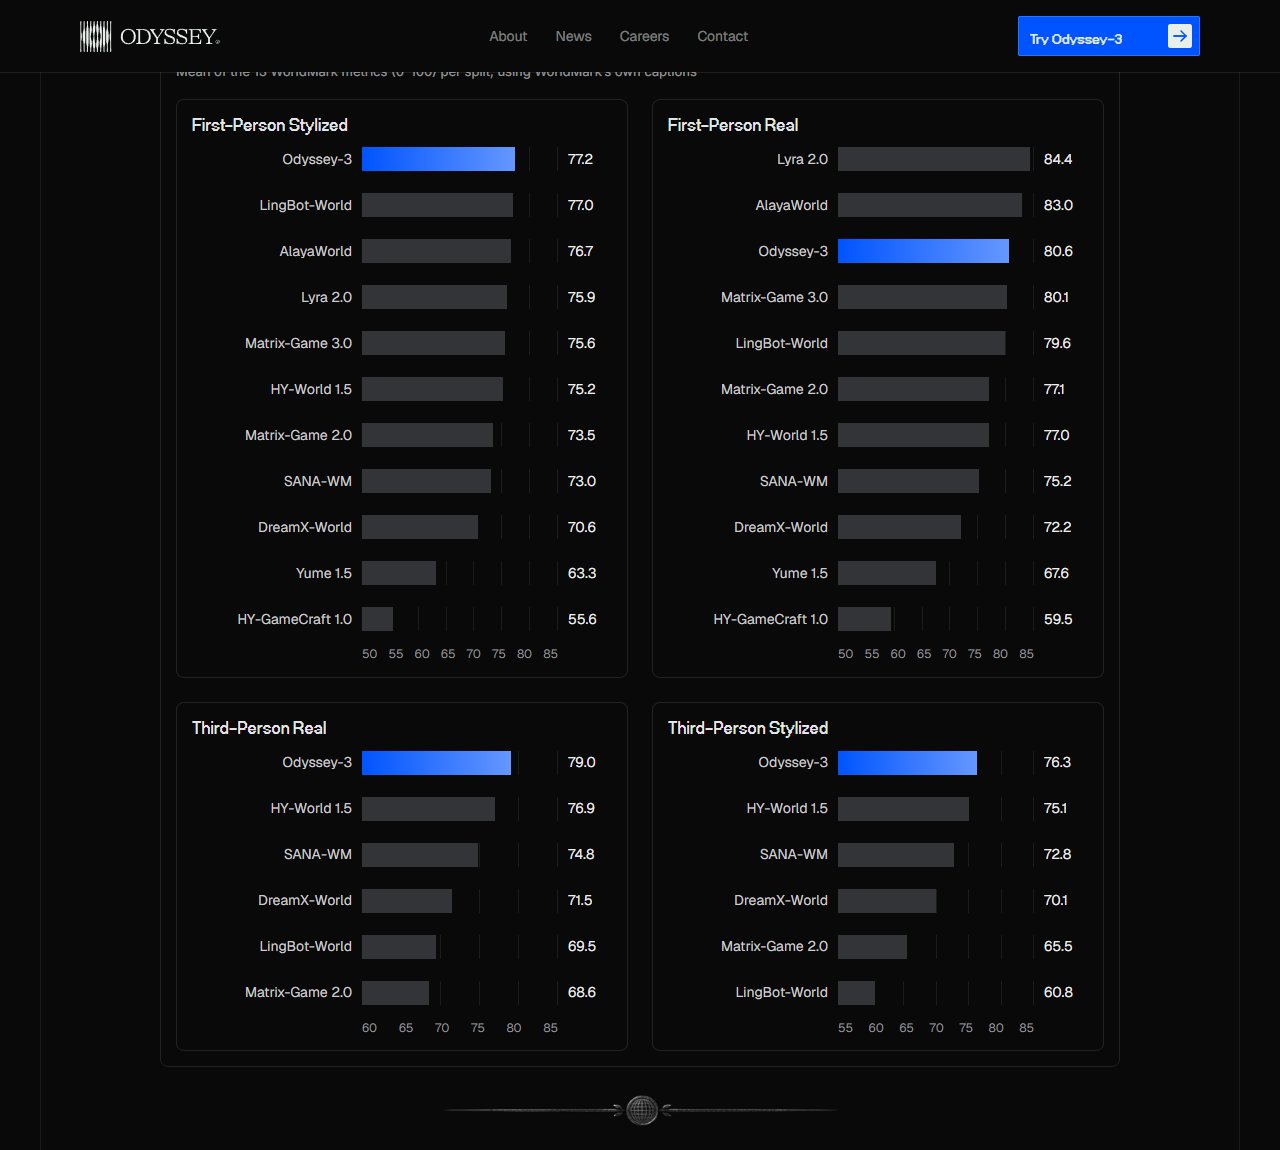
조작을 따르는 정도, 화질, 세계 기억을 재는 WorldMark는 Odyssey가 직접 돌린 평가예요. 13개 지표 평균(0~100)으로 1인칭 스타일 77.2(2위 LingBot-World 77.0), 3인칭 실사 79.0(2위 HY-World 1.5 76.9), 3인칭 스타일 76.3(2위 HY-World 1.5 75.1)으로 1위였어요. 1인칭 실사는 80.6으로 3위예요.
로봇·자동차에 붙인 사례
- 로봇 팔: 수십 시간 분량의 시연 데이터만으로 조작 과제를 해냈고, 놓친 물건을 다시 잡는 식으로 시연에 없던 회복 동작도 보였다고 해요.
- 휴머노이드: Flexion이 Odyssey-3 위에 제어 정책을 만들었어요.
- 자율주행: 인도의 실제 도로에서 20시간 분량의 주행 데이터로 주행 정책을 학습시켰어요. Odyssey-3 본체는 고정해 둔 채였어요.
- 여러 카메라 데이터: 자율주행 데이터의 앞쪽 카메라 3대 화면을 학습 100스텝 만에 함께 생성했다고 해요(초기 실험).
아직 없는 것
가격과 API 문서는 원문에 없어요. 지금 공개된 것은 연구용 미리보기이고, 로봇·휴머노이드·자율주행·드론 같은 시스템을 개발하는 곳은 Odyssey에 연락해 달라고 적혀 있어요.